Sistemas Lineares: Métodos, Escalonamento e Exercícios
Entenda sistemas lineares, classificação SPD, SPI e SI, substituição, adição, escalonamento de Gauss e Regra de Cramer.
O que você vai aprender
- Resolver sistemas por substituição e adição
- Classificar sistemas pela geometria e pelo escalonamento
- Interpretar matrizes ampliadas e condições da Regra de Cramer
Entenda o assunto
Um sistema linear reúne equações que devem ser satisfeitas ao mesmo tempo; seus métodos de resolução revelam se há uma, nenhuma ou infinitas soluções.
Nesta aula, a definição e as regras aparecem acompanhadas de justificativas, cuidados com as hipóteses e aplicações. Você encontrará exemplos resolvidos e exercícios corrigidos na mesma página.
Definição de sistema linear com duas ou mais incógnitas
Um sistema linear reúne equações em que as incógnitas aparecem somente com expoente um e não são multiplicadas umas pelas outras. Uma solução deve satisfazer simultaneamente todas as equações do sistema.
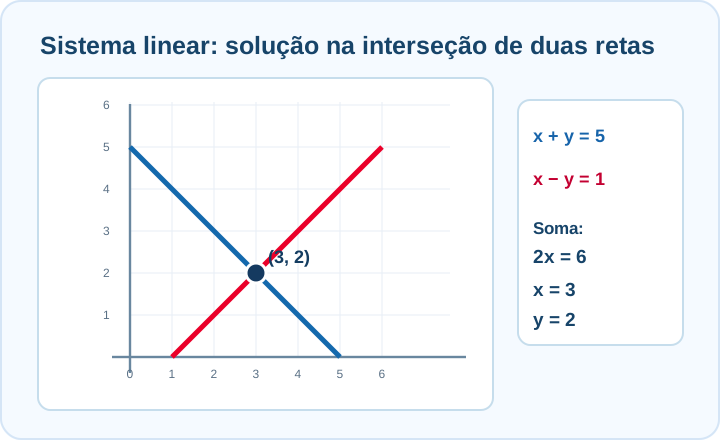
Por exemplo, x+y=5 e x−y=1 formam um sistema de duas equações e duas incógnitas. Um par que satisfaz a primeira, mas não a segunda, não é solução do sistema completo.
Interpretação gráfica: retas e planos
No plano cartesiano, cada equação linear com duas incógnitas e coeficientes não nulos simultaneamente representa uma reta. Duas retas concorrentes possuem um ponto de interseção, que é a solução única do sistema.
Se as retas forem paralelas distintas não há solução; se coincidirem, todo ponto da reta satisfaz ambas, produzindo infinitas soluções. Em três incógnitas, equações lineares descrevem planos e o raciocínio se generaliza.
Classificação: possível determinado, indeterminado e impossível
Um sistema possível e determinado (SPD) tem exatamente uma solução; um sistema possível e indeterminado (SPI) admite infinitas soluções; um sistema impossível (SI) não possui solução.
Para duas equações, x+y=5 e x−y=1 é SPD. Já x+y=2 e 2x+2y=4 é SPI; x+y=2 e 2x+2y=5 é SI, pois exigiria simultaneamente valores incompatíveis.
Método da substituição passo a passo
No método da substituição, isolamos uma incógnita em uma equação e colocamos essa expressão na outra. Isso transforma o sistema em uma equação com apenas uma incógnita, que pode ser resolvida diretamente.
Para x+y=5 e x−y=1, isolamos x=5−y. Substituindo na segunda: (5−y)−y=1, logo y=2; então x=3. Sempre confira o par nas duas equações.
Método da adição: cancelar uma incógnita
O método da adição combina as equações para eliminar uma incógnita. Podemos multiplicar uma ou ambas as equações por números não nulos e, depois, somá-las ou subtraí-las para obter uma equação mais simples.
Em x+y=5 e x−y=1, a soma resulta em 2x=6, então x=3 e y=2. O procedimento preserva as soluções quando aplicamos operações equivalentes corretamente.
Matriz de coeficientes e matriz ampliada
Um sistema com incógnitas x₁,...,xₙ pode ser escrito como AX=b. A contém os coeficientes, X é o vetor das incógnitas e b reúne os termos independentes, mantendo a mesma ordem em todas as equações.
Na matriz ampliada [A|b], colocamos a coluna dos termos independentes ao lado das colunas dos coeficientes. Se alguma variável não aparece em uma equação, seu coeficiente precisa ser registrado como zero.
Eliminação gaussiana e operações elementares
O escalonamento transforma o sistema por operações que preservam as soluções: trocar duas linhas, multiplicar uma linha por escalar não nulo e somar a uma linha um múltiplo de outra. O objetivo é produzir uma forma triangular simples.
Para 2x+y=7 e x+y=5, fazemos L₁←L₁−L₂ e obtemos x=2; substituindo, y=3. Em sistemas maiores, repetimos o cancelamento de coeficientes até resolver por retro-substituição.
Como a matriz ampliada identifica soluções inexistentes
No escalonamento, uma linha 0x+0y+0z=5 é uma contradição e prova que não existe solução. Uma linha totalmente nula, em contrapartida, apenas deixa de impor uma restrição nova.
Em termos de postos, um sistema é compatível quando o posto da matriz de coeficientes coincide com o da ampliada. Se esse posto for igual ao número de incógnitas, a solução é única; se for menor, existem variáveis livres.
Regra de Cramer: quando usar e quando evitar
Em um sistema quadrado com D=det(A) não nulo, podemos resolver cada incógnita substituindo sua coluna de coeficientes por b e dividindo o novo determinante por D. A regra fornece diretamente a solução única.
Quando D=0, não é válido dividir por zero. Nesse cenário, a classificação entre nenhuma solução e infinitas soluções exige escalonamento ou análise das dependências entre as equações.
Problemas reais e verificação de um sistema
Sistemas lineares modelam compras com preços desconhecidos, misturas, produção e interseções geométricas. A primeira tarefa é transformar corretamente o enunciado em equações, indicando o que cada variável representa.
Após encontrar as incógnitas, substitua em todas as equações e confira unidades e coerência. Uma solução algébrica que gera preço negativo em um problema de preços positivos pode indicar erro no modelo ou nos dados.
Passo a passo
- 01
Organize as equações, variáveis e termos independentes na mesma ordem.
- 02
Escolha substituição, eliminação ou escalonamento conforme a estrutura do sistema.
- 03
Resolva as incógnitas ou identifique contradições e variáveis livres.
- 04
Substitua o resultado nas equações originais e classifique o sistema.
Exemplos resolvidos
Veja como aplicar o conceito a situações concretas.
Sistema por substituição
Em x+y=5 e x−y=1, escreva x=5−y. Substitua: 5−2y=1, daí y=2 e x=3.
Sistema pelo método da adição
Em 2x+y=7 e x+y=5, subtraia a segunda equação da primeira: x=2. Logo y=3.
Retas paralelas: sistema impossível
As equações x+y=2 e x+y=5 têm o mesmo lado esquerdo e constantes distintas; não existe par que satisfaça ambas.
Equações proporcionais: infinitas soluções
Em x+y=2 e 2x+2y=4, a segunda é duas vezes a primeira. Qualquer ponto com y=2−x é solução.
Matriz ampliada 2 × 2
Em 2x+y=7 e x+y=5, a matriz ampliada é [[2,1|7],[1,1|5]]. Uma operação de linha conduz a x=2, y=3.
Cramer em duas incógnitas
No sistema x+y=5 e x−y=1, D=−2; Dx=−6 e Dy=−4. Portanto x=3 e y=2.
Três incógnitas com solução verificável
O sistema x+y+z=6, x−y=0 e z=2 fornece x=y=2 e z=2; substituindo, 2+2+2=6 e 2−2=0.
O que vale lembrar
Hora de praticar
Escolha uma resposta para cada questão e confira a explicação.
Perguntas frequentes: Sistemas Lineares
O que é uma solução de sistema linear?
É uma atribuição de valores a todas as incógnitas que torna verdadeiras simultaneamente todas as equações do sistema.
O que significam SPD, SPI e SI?
SPD tem solução única, SPI tem infinitas soluções e SI não tem solução. A classificação depende das restrições realmente impostas.
Qual a diferença entre substituição e adição?
Na substituição isolamos uma variável e a inserimos em outra equação; na adição combinamos equações para cancelar uma incógnita.
Todo sistema com duas equações tem solução única?
Não. Retas coincidentes geram infinitas soluções, retas paralelas distintas não têm solução e retas concorrentes têm solução única.
Quando vale a pena usar eliminação de Gauss?
Quando há várias equações e incógnitas, pois o escalonamento organiza as operações e permite identificar soluções únicas, impossibilidade ou variáveis livres.
Posso usar Cramer quando o determinante é zero?
Não diretamente. A fórmula de Cramer divide pelo determinante e exige que ele seja diferente de zero; use escalonamento para analisar esse caso.
Fontes e referências
Estas fontes ajudam a aprofundar os conceitos apresentados nesta aula. As explicações e os exemplos do UNVRST foram redigidos de forma independente.
- 11.6 Solving Systems with Gaussian Elimination — OpenStax — Algebra and Trigonometry 2e
- 4.5 Solve Systems of Equations Using Matrices — OpenStax — Intermediate Algebra 2e
- 11.8 Solving Systems with Cramer’s Rule — OpenStax — Algebra and Trigonometry 2e